

-
首页
-
产品与解决方案
-
应用领域
-
了解瑞识
我们非常重视您的个人隐私,当您访问我们的网站时,请同意使用的所有cookie。有关个人数据处理的更多信息可访问《隐私条款》

随着自动驾驶持续向更高等级演进,激光雷达的角色正在发生变化。过去,它更像一台高精度测距设备,通过激光发射与回波接收获取环境的距离和空间信息;而面向L3及以上级别自动驾驶,感知系统不仅要“看得见”,还要能够根据道路环境、目标风险和场景变化,主动调整感知策略,把有限的光子资源优先分配给真正重要的区域。
二维可寻址VCSEL(2D Addressable VCSEL)的出现,为激光雷达从固定扫描走向智能光场控制提供了关键光源基础。相比传统VCSEL阵列,二维可寻址VCSEL可以在芯片层面对不同发光区域进行独立开启、关闭和功率调节,使激光雷达能够根据算法反馈动态改变扫描重点。光源不再只是按照预设模式均匀发光,而是开始参与感知资源的主动分配。

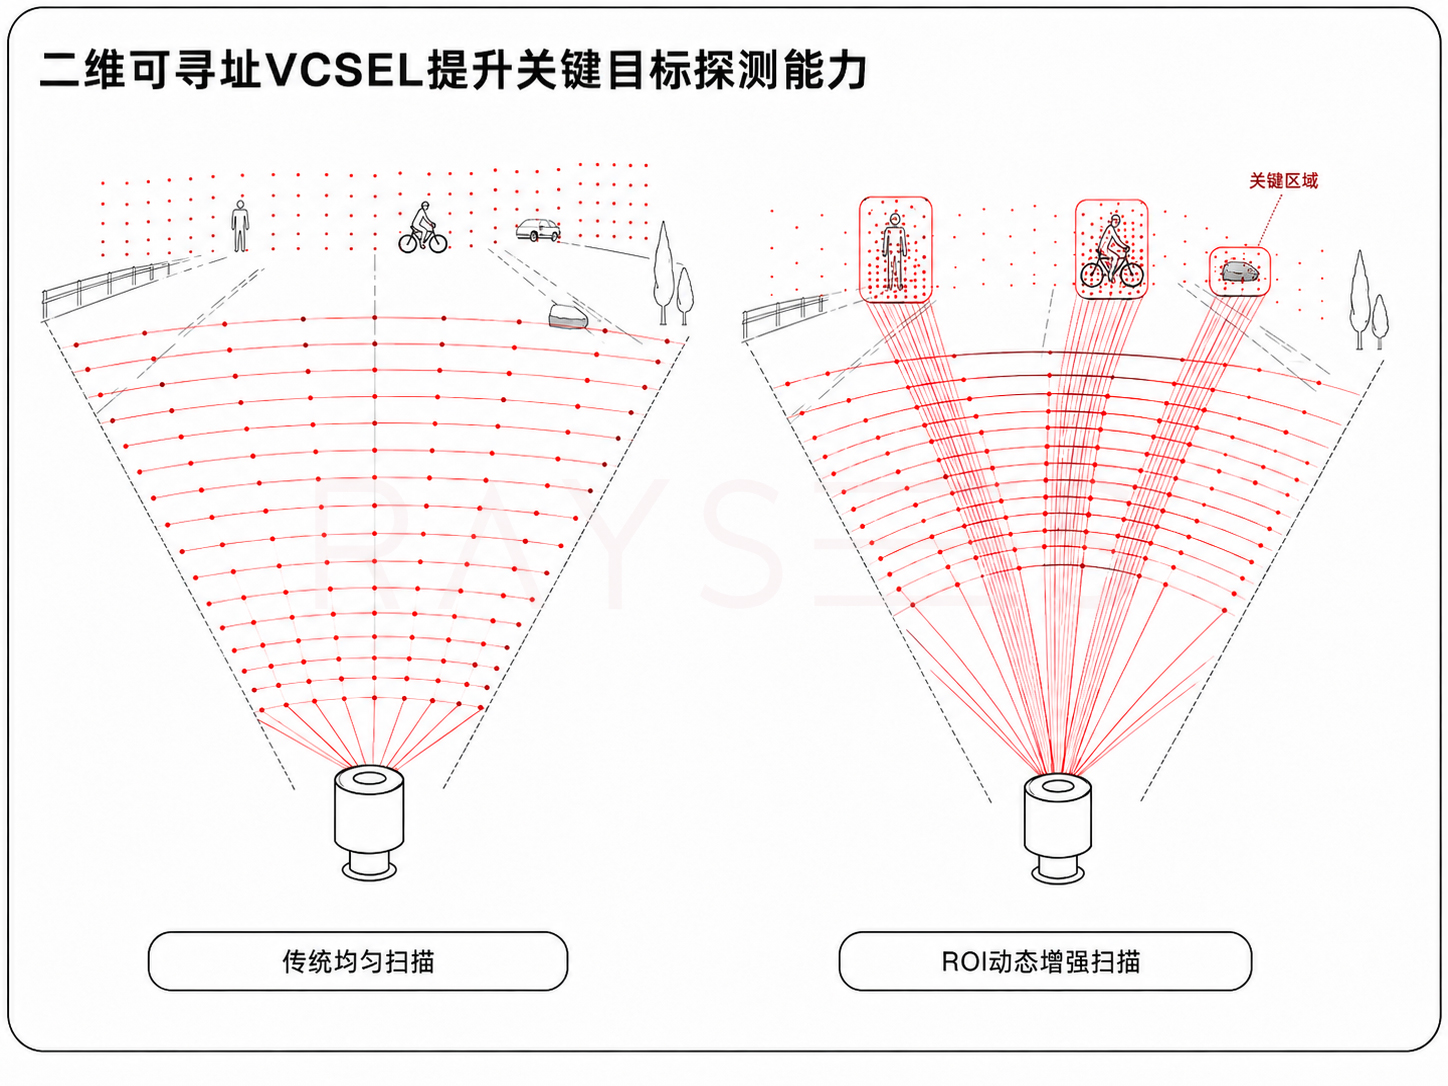
这一能力首先体现在对小目标和远距离目标的增强探测上。在高速公路、城市路口等复杂场景中,远距离行人、非机动车和道路异物通常尺寸较小、反射信号较弱。传统激光雷达往往在整个视场内平均分配扫描密度和激光能量,容易造成关键区域点云不足。
基于二维可寻址VCSEL的激光雷达,可以根据感知算法反馈,对感兴趣区域(ROI,Region of Interest)进行动态增强扫描。当检测到远距离目标或潜在风险区域时,系统能够将更多光子资源集中于关键位置,提高局部点云密度、回波信噪比和目标轮廓完整性,为感知算法提供更充分的空间信息。
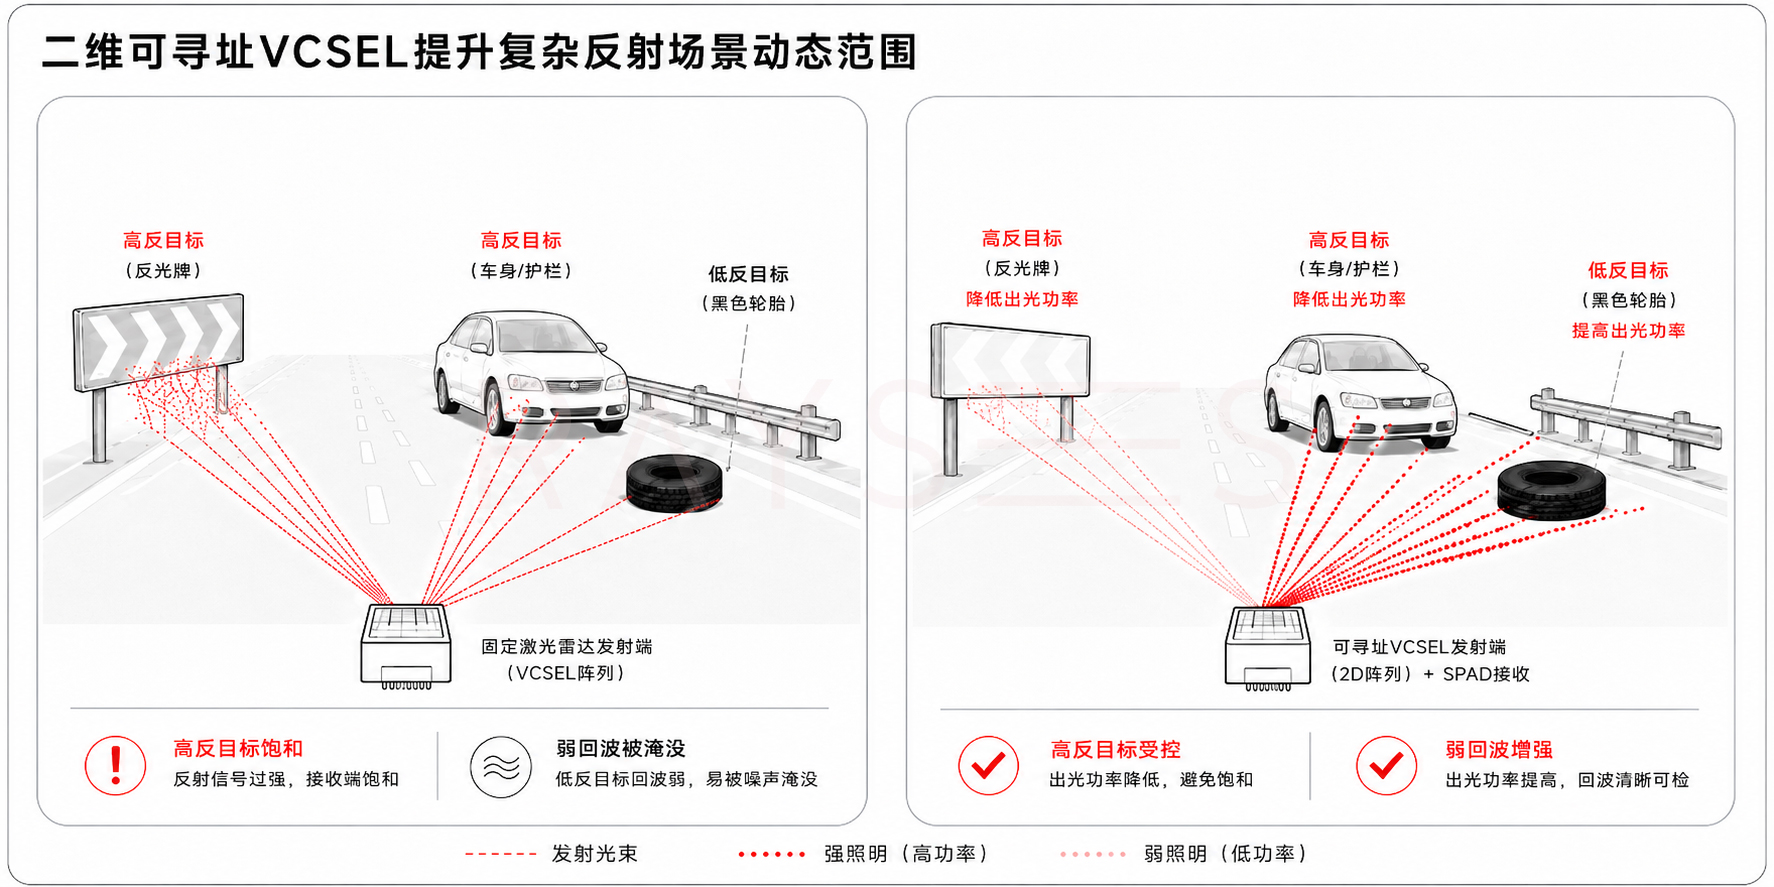
二维可寻址VCSEL带来的另一项重要价值,是提升激光雷达在复杂反射环境中的动态范围。真实道路中,交通标识牌、亮色车身和金属护栏等高反射目标容易产生强回波,造成接收端饱和和点云膨胀;深色车辆、轮胎及低反射障碍物的回波则较弱,尤其在高反目标附近,更容易被强信号掩盖。
瑞识科技二维可寻址VCSEL芯片支持像素级动态调节出光功率,并可与SPAD接收端的直方图分析和多阈值检测协同工作。发射端可减少高反区域的冗余光能,同时增强低反区域的有效照明;接收端则从时间直方图中识别不同距离和强度的回波信号,从而改善强弱信号并存场景下的目标区分能力,提高点云完整性和探测稳定性。这种发射与接收协同的动态调节能力,使激光雷达不再以单一功率和固定模式应对所有目标,而是能够根据场景变化主动优化光场输出,使有限的感知资源始终聚焦于影响行车安全的关键信息。
实现这一能力,离不开二维可寻址VCSEL在阵列设计、像素级驱动、串扰控制和可靠性方面的系统优化。瑞识科技围绕二维可寻址VCSEL持续开展芯片设计与工程化研发,通过优化二维阵列结构、独立寻址控制和车规级可靠性设计,为车载激光雷达和机器人感知系统提供更加精准、高效的光源基础。
未来,激光雷达的竞争不再只是探测距离和点频的提升,而将进一步转向感知资源能否被更智能地调度。二维可寻址VCSEL通过将空间光控制能力下沉至芯片层,使激光雷达从固定光源升级为可编程光场平台,推动自动驾驶感知从“无差别获取环境信息”向“主动识别并强化关键目标”演进。
从均匀扫描到智能凝视,从固定输出到像素级调控,二维可寻址VCSEL正在重构下一代自动驾驶激光雷达的感知边界,也为更高阶、更可靠的智能驾驶提供新的光源架构。


